올해도 어김없이 가을걷이 철이 다가왔다. 농가로서는 한 해 결실을 거두는 시기지만 며칠 새 수확부터 파종까지 한꺼번에 마무리해야 하는 부담을 떠안는 때이기도 하다. 그러나 정작 특정 시기에 일손이 집중적으로 필요한 작업일수록 기계화하기 어렵다. 정부에서 발표하는 기계화율 통계를 보면 2024년 밭농사 기준으로 경운과 정지 작업은 거의 100% 기계화된 데 비해 파종·정식의 기계화율은 18.2%, 수확은 42.9%에 불과하다. 농업의 특성상 규격화가 어려운 데다 1년에 열흘 남짓 쓰자고 수천만 원짜리 장비를 들이기가 쉽지 않은 탓이 크다.
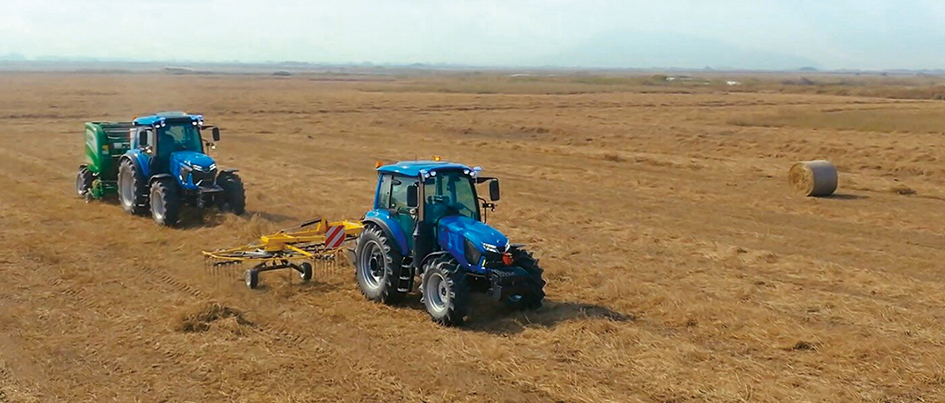
해법 중 하나는 자율주행 농기계다. 최근 출시되기 시작한 자율주행 기능을 갖춘 트랙터는 운전자의 세세한 조작 없이도 스스로 고랑을 따라가며 파종하여 노동력 부담을 크게 덜어준다. 자율주행 농기계 융자 실적도 2023년 13대에서 2024년 191대, 2025년 331대로 늘었다. 최근에는 널리 보급된 트랙터에 1,000만 원 안팎의 키트를 부착하는 것만으로 자율주행 트랙터로 운용할 수도 있다. 다만 농업 현장은 필지 모양이 제각각이고 예상치 못한 환경에 대처해야 할 일이 많기에 사람의 개입은 불가피하다.
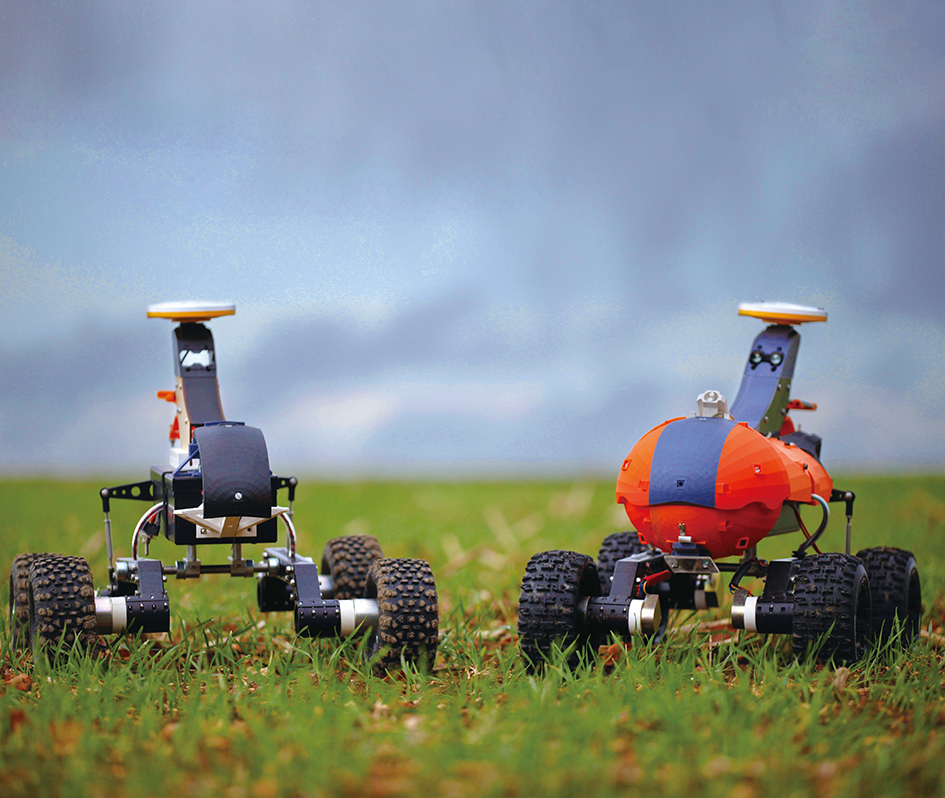
한두 명으로도 농번기를 문제없이 나려면 이보다 원대한 그림이 필요하다. 여러 대의 기계가 서로 통신하며 스스로 일을 나누는 방식, 이른바 군집 운용이다. 이 구상을 가장 앞서 실현하려던 곳 중 하나가 2017년 창업한 영국의 스타트업, 스몰 로봇 컴퍼니(Small Robot Company, SRC)다. 이들은 역할을 분담한 로봇과 인공지능이 서로 통신하며 자율적으로 작업하는 체계를 구상했다. 톰(Tom)이라는 모니터링 로봇이 밭을 돌아다니며 작물 한 포기마다 일일이 촬영한다. 이 데이터를 인공지능 윌마(Wilma)가 해석해 어디에 무엇이 필요한지 판단하면 잡초가 있는 지점에는 제초 로봇 딕(Dick)이, 싹이 트지 않은 자리에는 파종 로봇 해리(Harry)가 출동한다. 농가는 기계를 살 필요 없이 면적당 요금만 내고, 톰만 농장에 상주시킨 채 딕과 해리는 필요할 때 본사에서 보내주는 방식이었다.
멋진 구상이었지만 2024년 2월 이 회사는 청산 절차에 들어갔다. 가장 큰 원인은 로봇을 전부 새로 만들려 한 데 있었다. 밭을 훑는 톰은 완성했지만, 실제로 일할 딕과 해리는 끝내 시험 단계를 벗어나지 못했다. 지도를 받아도 그대로 움직여줄 로봇이 없으니 톰만으로는 농가의 일손을 덜기 어려웠고, 결국 유의미한 매출로 이어지지 못했다.
만들지 않고 엮는다
SRC의 교훈은 분명하다. 작업에 특화된 새로운 로봇을 만들기보다 이미 여러 작업별로 전문화된 기계들을 엮어주는 편이 현실적이라는 것이다. 그래서 최근에는 여러 기계의 정보를 종합해서 작업 순서와 동선을 조율하는 쪽으로 연구 방향이 옮겨갔다.
유럽 연구진의 궤적이 이를 보여준다. 2015년부터 3년간 진행된 유럽연합 공동연구 ‘플러리시(Flourish)’는 로봇을 처음부터 한 대씩 새로 만드는 대신 시판 드론과 기존 농업용 로봇을 한 조로 묶었다. 드론에는 실시간 영상 판독용 연산장치를 얹어 사탕무밭 상공에서 작물 밀도와 잡초 분포, 질소 영양 상태를 읽게 했다. 드론이 손볼 구역을 알려주면 지상 로봇이 그 지점을 찾아가 약제를 치거나 물리적으로 잡초를 제거하는 식이다.
2021년부터 4년간 네덜란드 바헤닝언대가 이끈 ‘롭스포크롭스(ROBS4CROPS)’는 한 걸음 더 나아갔다. 농가가 이미 쓰던 제초 작업기에 센서와 통신장치만 부착해서 제초가 제대로 됐는지 스스로 확인하게 하고, 이 데이터를 자율주행 차량과 공유하여 제초작업의 빈틈을 보완했다.
국내 연구진은 이 분야 선두권에 있다. 전남대 연구팀은 이미 여러 대의 무인기를 한 사람이 조종할 때 기체들이 스스로 간격을 유지하고 충돌을 피하도록 하는 제어 기술을 2010년대부터 다뤄왔는데, 이 논문은 국제 학계에서 꾸준히 인용되는 기준 문헌으로 자리잡았다. 2024년에는 서로 다른 작업을 맡은 무인차 여러 대의 작업 순서와 경로를 정하는 알고리즘을 현실 조건에서 평가하고 이를 국제로봇자동화학술대회(ICRA)에 발표한 데 이어, 2026년 8월에는 국내 농기계 업체와 트랙터 군집 주행 실증을 마치기도 했다.
문제는 그 다음이다. 연구 성과 실증까지는 비교적 순조롭지만 이를 사업화하는 단계에서 복병을 만나곤 한다. 농기계는 1년에 쓰는 날이 짧아 투자금을 회수하는 데 오래 걸리고, 밭마다 조건이 달라 같은 제품을 대량으로 팔기 어려운 데다 수요량도 생각보다 많지 않기 때문이다. 이 때문에 국내 자율주행 농기계 관련 투자도 대부분 기존 트랙터에 부착하는 키트를 만드는 분야에 집중되어 있다.
이 병목은 정부와 업계도 알고 있다. 농림축산식품부와 농촌진흥청은 지난 6월 농업로봇 연구협의체를 만들고 2030년까지 572억 원 규모의 공동 연구를 추진하기로 했다. 자율 트랙터의 군집 협업 기술도 여기에 포함된다. 2026년 9월 초에는 전북 익산 일대가 스마트농업 규제자유특구로 지정돼 2027년부터 완전 무인 작업과 다중 관제를 시험하기로 하면서 제도적 보완도 병행한다.
가까운 미래의 농장 풍경은 반도체 공장처럼 사람이 전혀 없는 ‘무인 농장’이 아니다. 기계의 가격이 비싼 만큼 노동력 부담이 비교적 적지만 상시적으로 꾸준히 해야 하는 ‘일상적’ 작업은 여전히 농민의 몫이다. 그러나 방제나 추수철처럼 짧은 기간에 많은 일손이 필요한 시기에는 기계의 도움이 절실하다. 그리고 그 열쇠는 생경한 로봇 몇 대가 아니라 농민들 손에 이미 있는 기계들이 서로 얼마나 잘 소통하느냐에 달려 있다.